技術
撮れた映像から、情報を引き出す。Beaconの中核は、自ら設計し論文とコードを公開している低照度画像強調手法「SD-Retinex」です。
01Pipeline
撮影から報告まで、現場で完結する設計へ。
Beaconは、撮影する機材を選びません。すでにある映像を、GPUのない既存のPCでそのまま処理します。
- 01
Capture
取り込む
既存のカメラ、ドローン、管路TVカメラ、ROV、過去の記録映像をそのまま入力できます。
- 02
Enhance
補正する
SD-Retinexが明るさ・コントラスト・色を整え、暗部に埋もれた細部を浮かび上がらせます。
- 03
Detect
見つける開発中
補正した映像から、錆・漏れ・ひび割れ・異物などの異常候補を抽出します。
- 04
Explain
伝える開発中
日本語で問いかけると、異常候補とその根拠を説明し、点検記録にまとめます。
SD-Retinex による補正は現場のPCでオフラインのまま完結し、映像を社外やクラウドに出さずに扱えます。検出・説明の機能も、現場で動く設計で開発しています。
02SD-Retinex
シグモイド関数の導関数から設計した、
安定な Retinex 手法
SD-Retinexは、学習データもGPUも使わずに低照度画像を補正する Retinex 系の手法です。前身の XCR をシグモイド関数の導関数という一つの原理から捉え直し、安定性と画質を大きく高めました。
学習不要
学習データやモデルの重みを必要としません。お客さまの画像を集める前から、すぐに検証を始められます。
CPUで高速
分離型フィルタで、1画素あたりの計算量は O(N)。600×400 の画像を 1スレッドで約18 ms で処理します。
白飛びしにくい
有界なシグモイド型トーンマップで出力を 0〜1 の範囲に収め、明るい部分の白飛びを抑えます。
色のずれが小さい
色差 ΔE00 は 15.90 で、評価した学習不要手法の中で最小。点検記録として残す画像の色のずれを小さく抑えます。
挙動を説明できる
照明補正の強さ(β)など、意味のはっきりしたパラメータで結果を調整し、その理由を説明できます。
結果が再現できる
同じ入力と同じパラメータからは、常に同じ結果が得られます。監査や記録の再現に向いています。
3つの仕組み
- 01
実軸上のシグモイド導関数カーネル
照明成分の推定に、シグモイド関数の導関数 σ′(z) = σ(z)(1 − σ(z)) を実軸上で用います。極を持たない滑らかなカーネルで、半径と傾き(N, a)を変えても安定に振る舞います。分離型なので、計算量は1画素あたり O(N) です。
- 02
Naka–Rushton 型のトーンマップ
網膜の光受容体の応答を表す Naka–Rushton 式と同じ形の、有界なシグモイドで明るさを持ち上げます。先行手法の固定幅のゲイン制限をこのトーンマップに替えるだけで、PSNR は 8.78 dB から 16.47 dB へ(+7.7 dB)、色差 ΔE00 は 34.1 から 15.9 へ改善しました(論文のアブレーション)。
- 03
ノイズ適応ゲイン
局所的なばらつきが大きい領域ではコントラストの増幅を抑え、暗所の映像に多いノイズの強調を抑えます。
03Examples
処理例
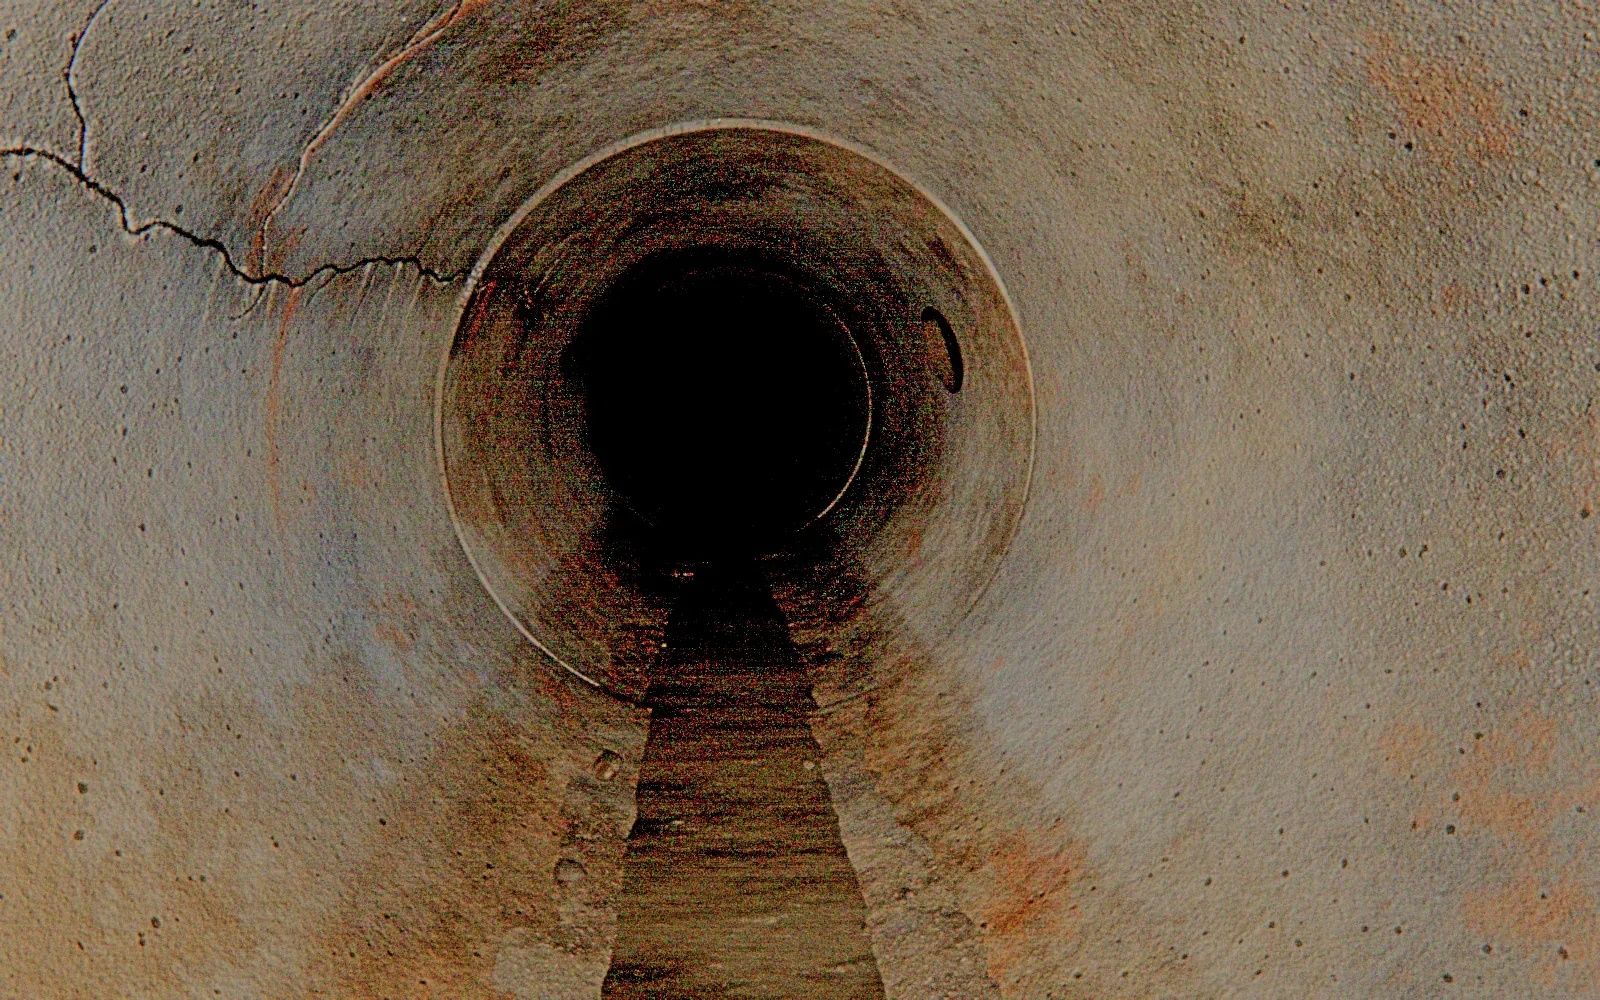
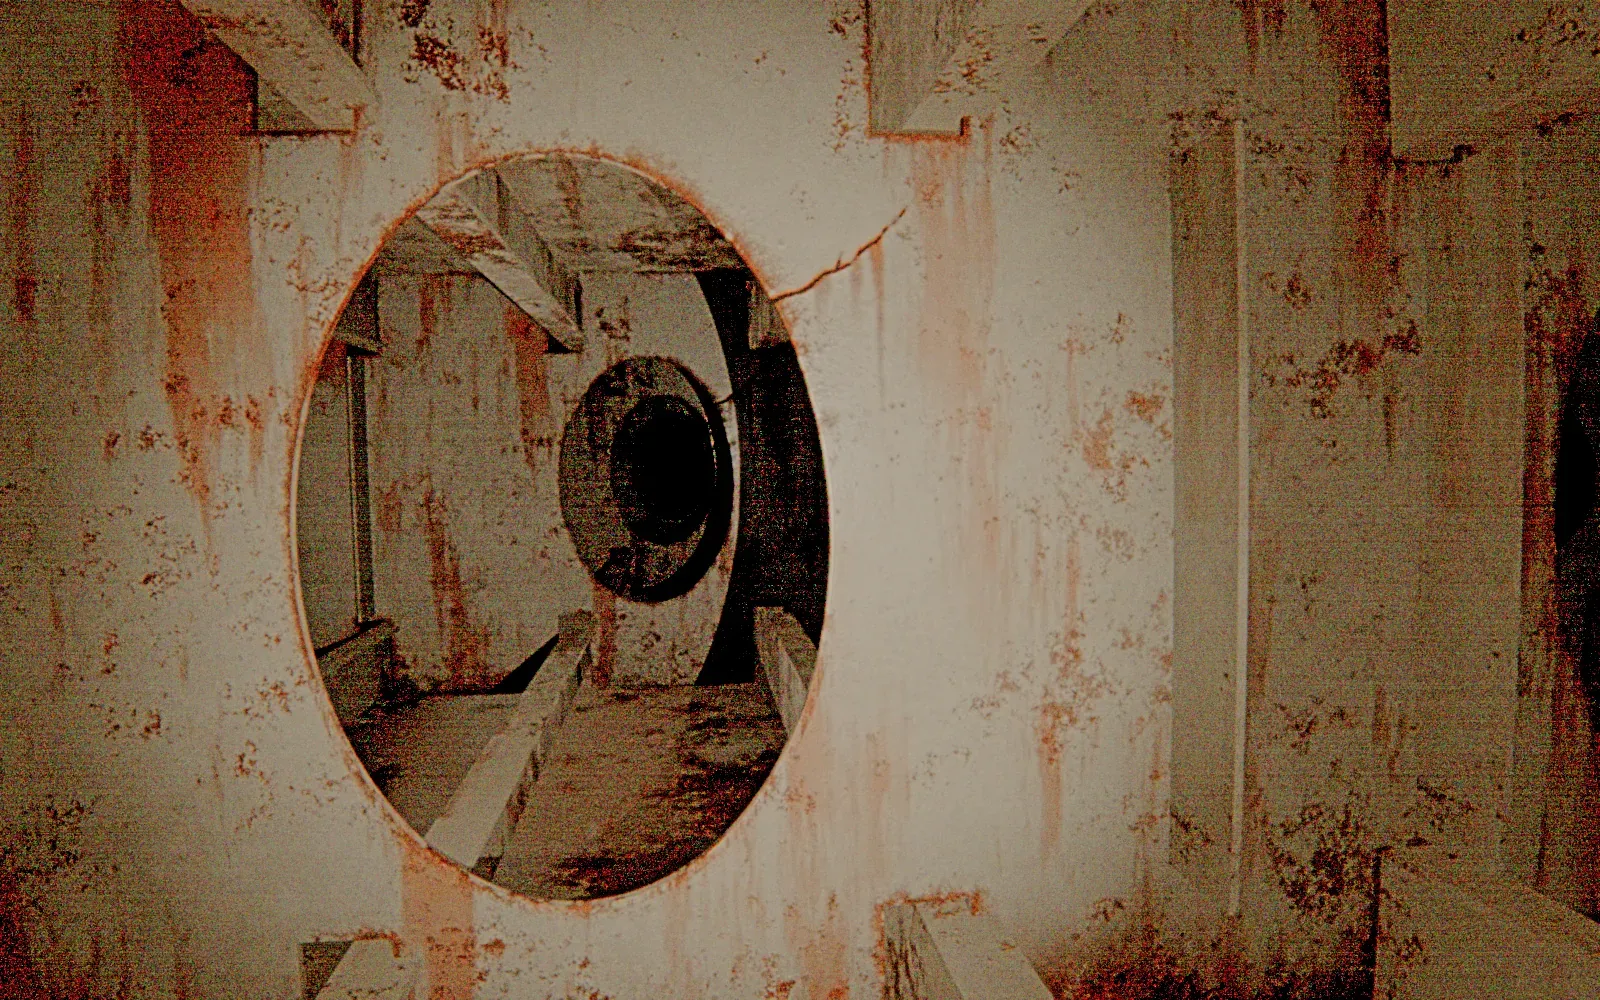
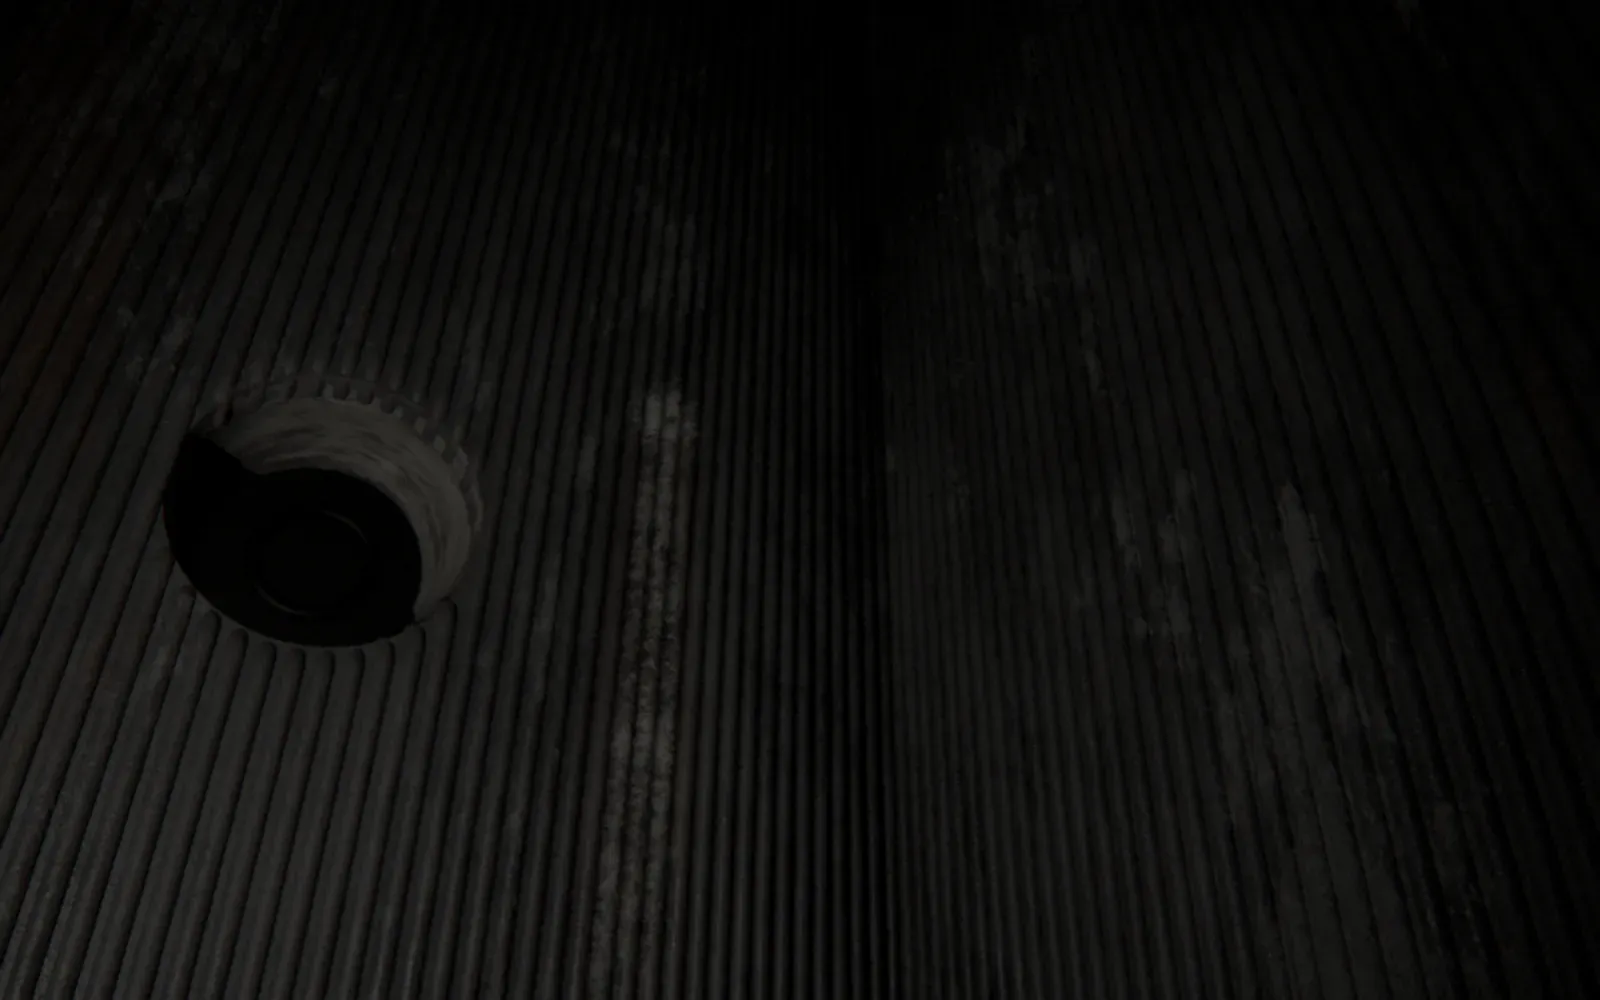
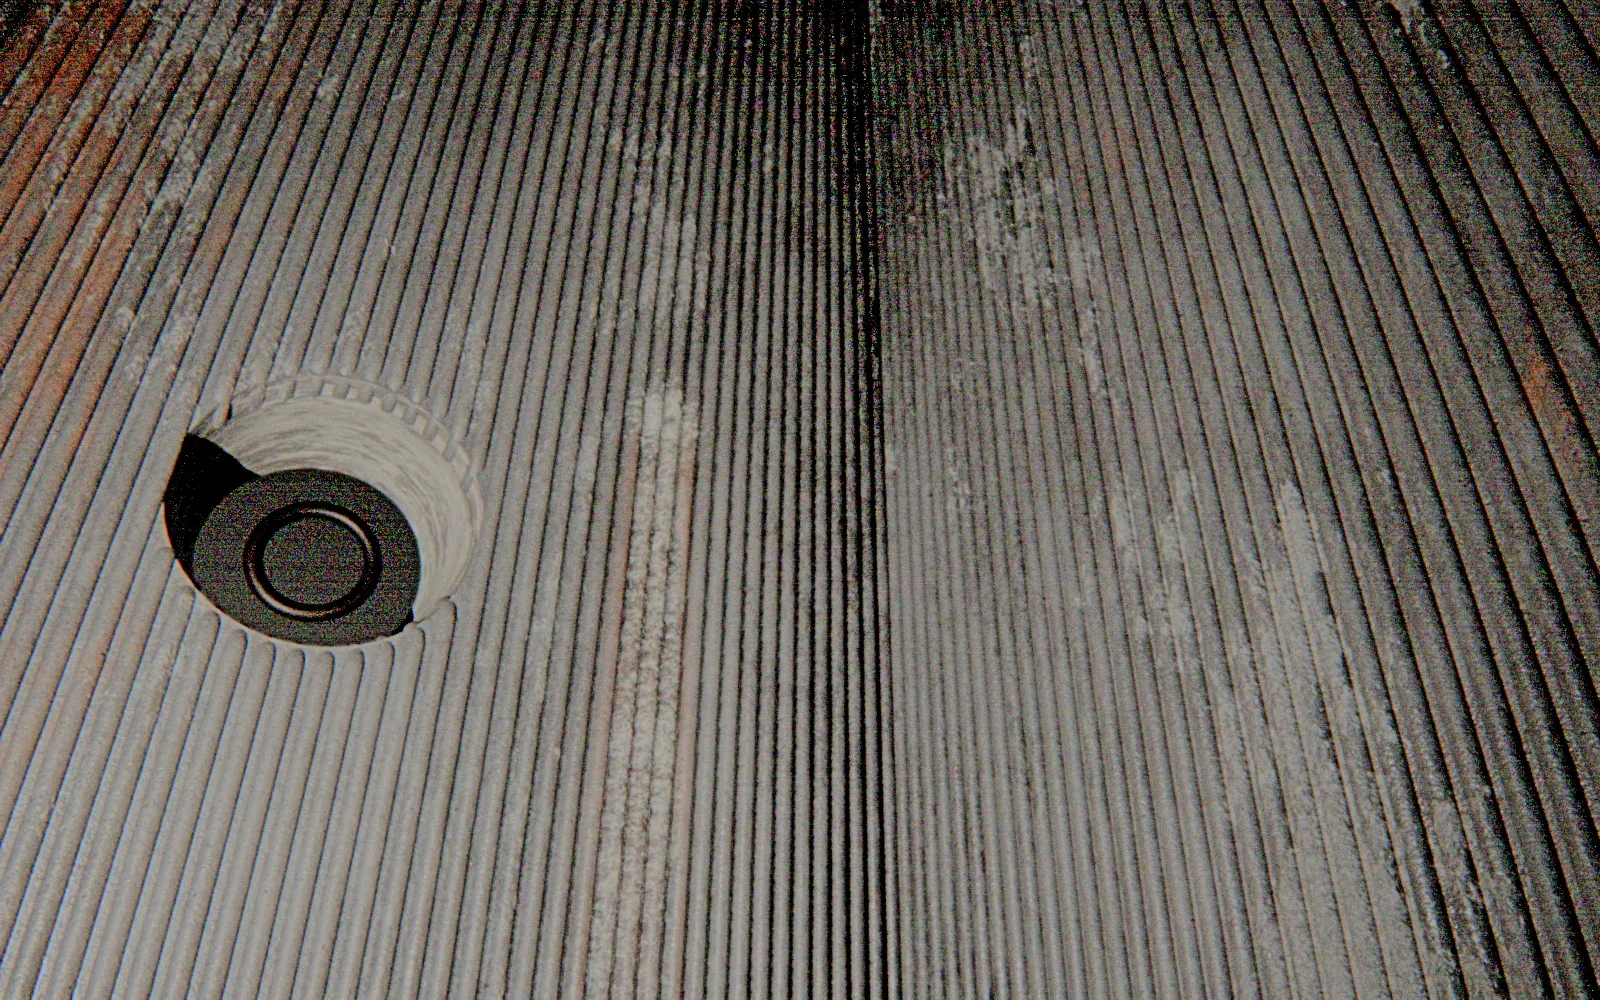
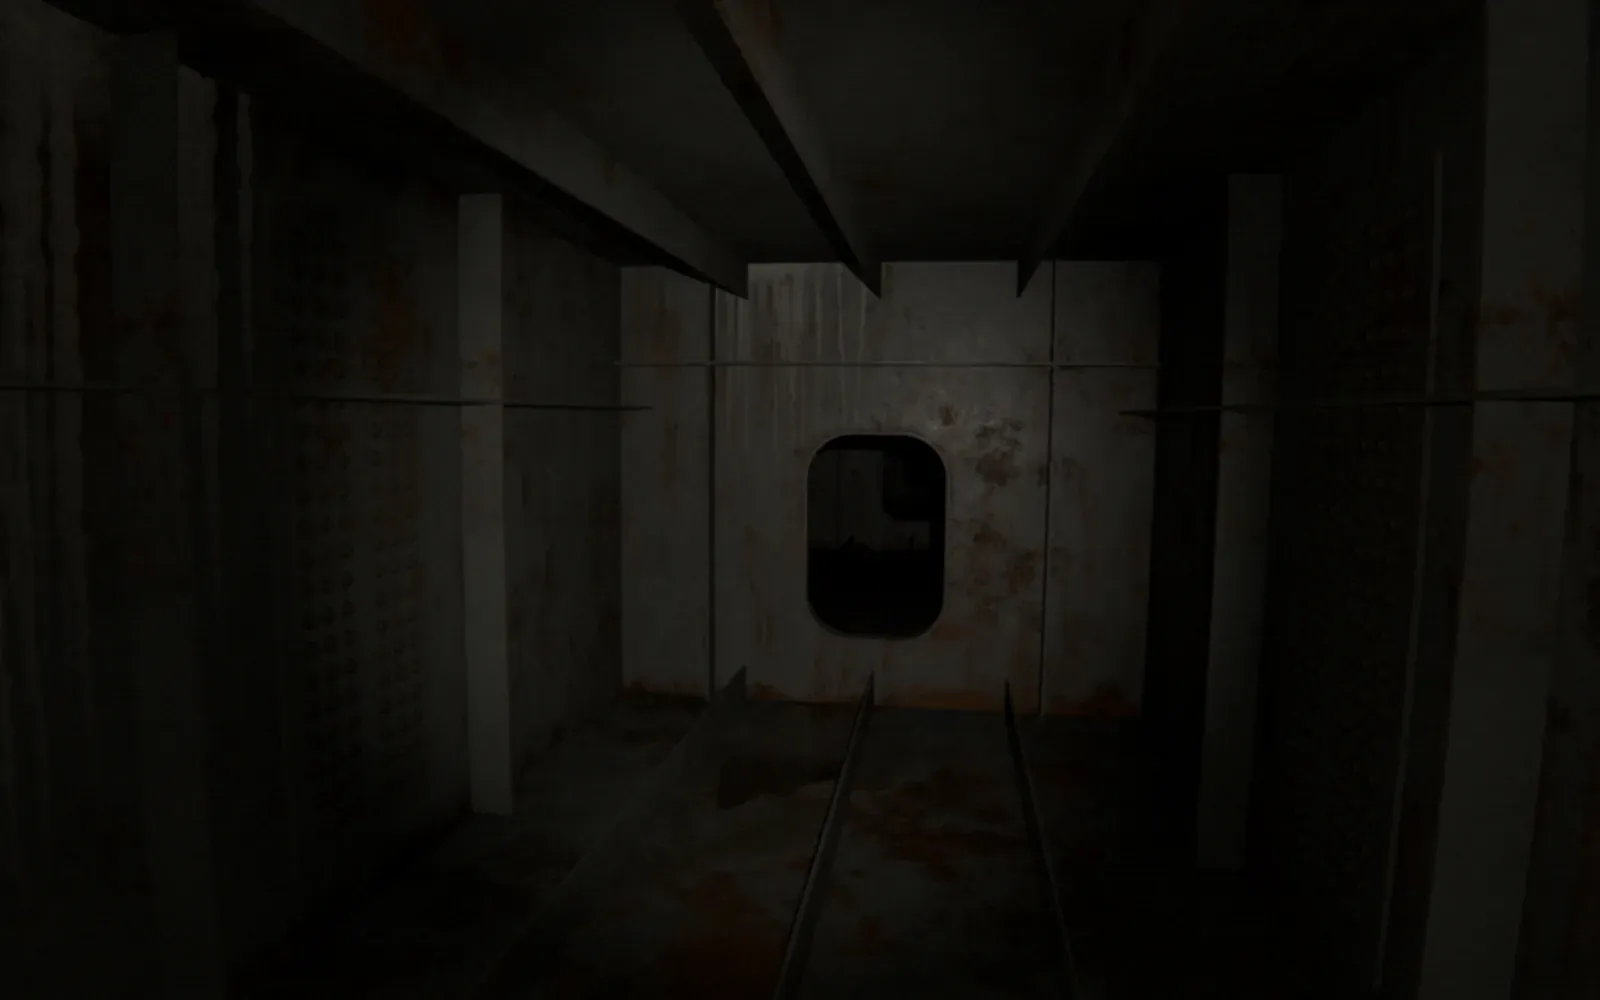
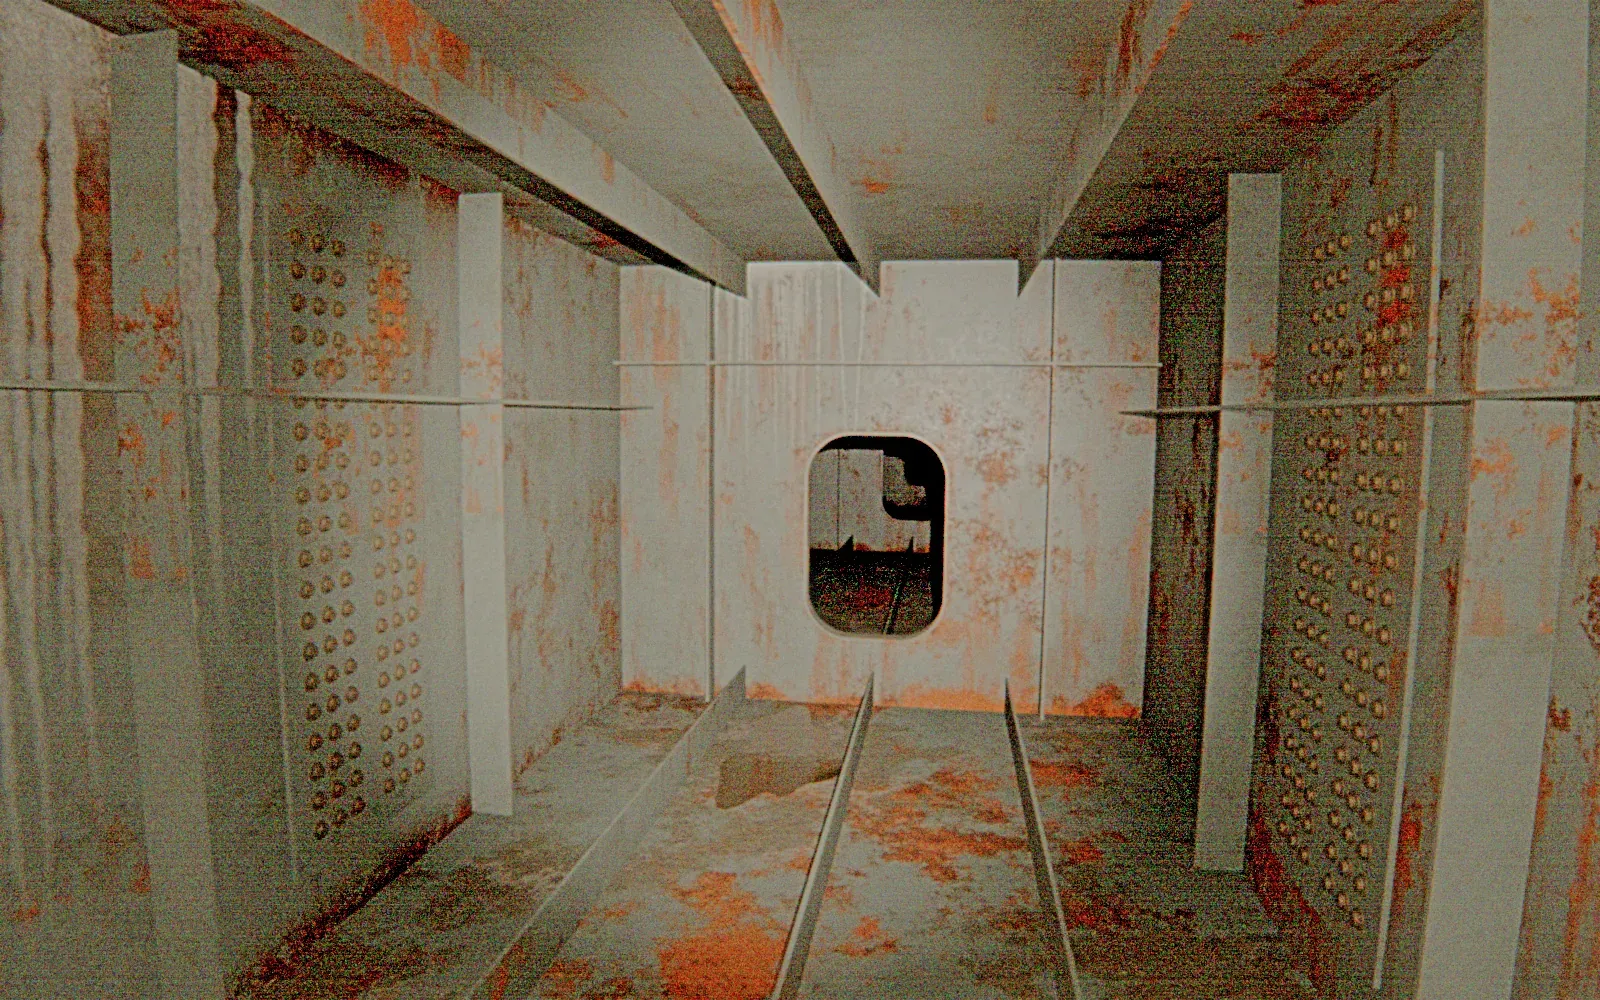
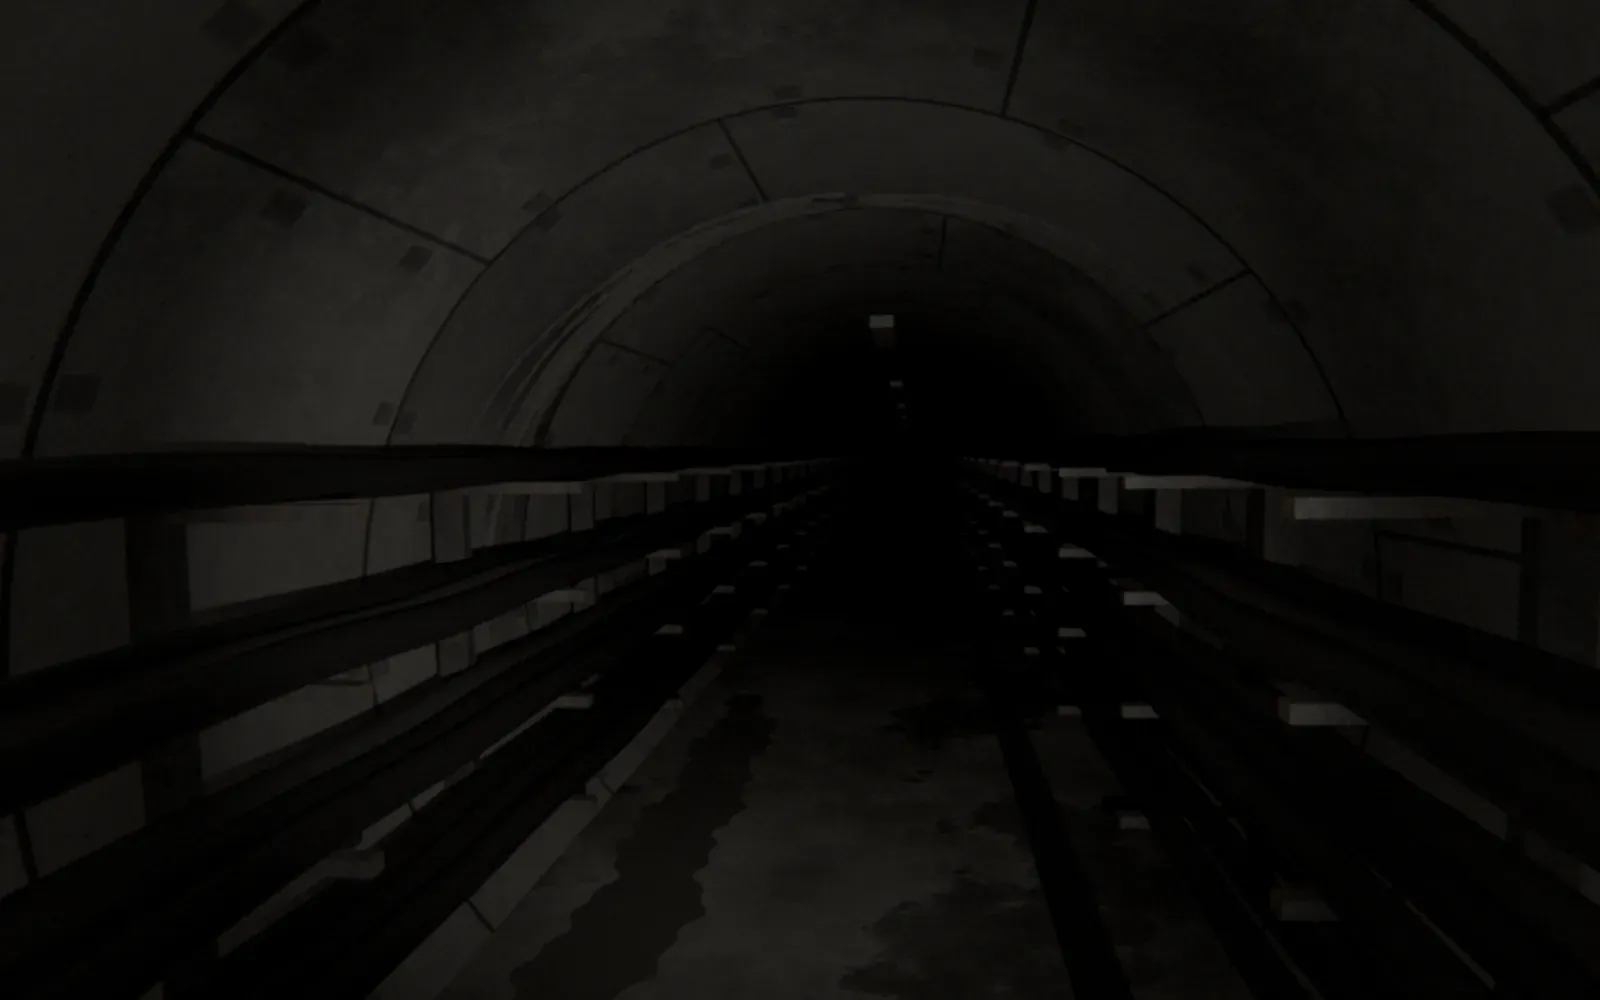
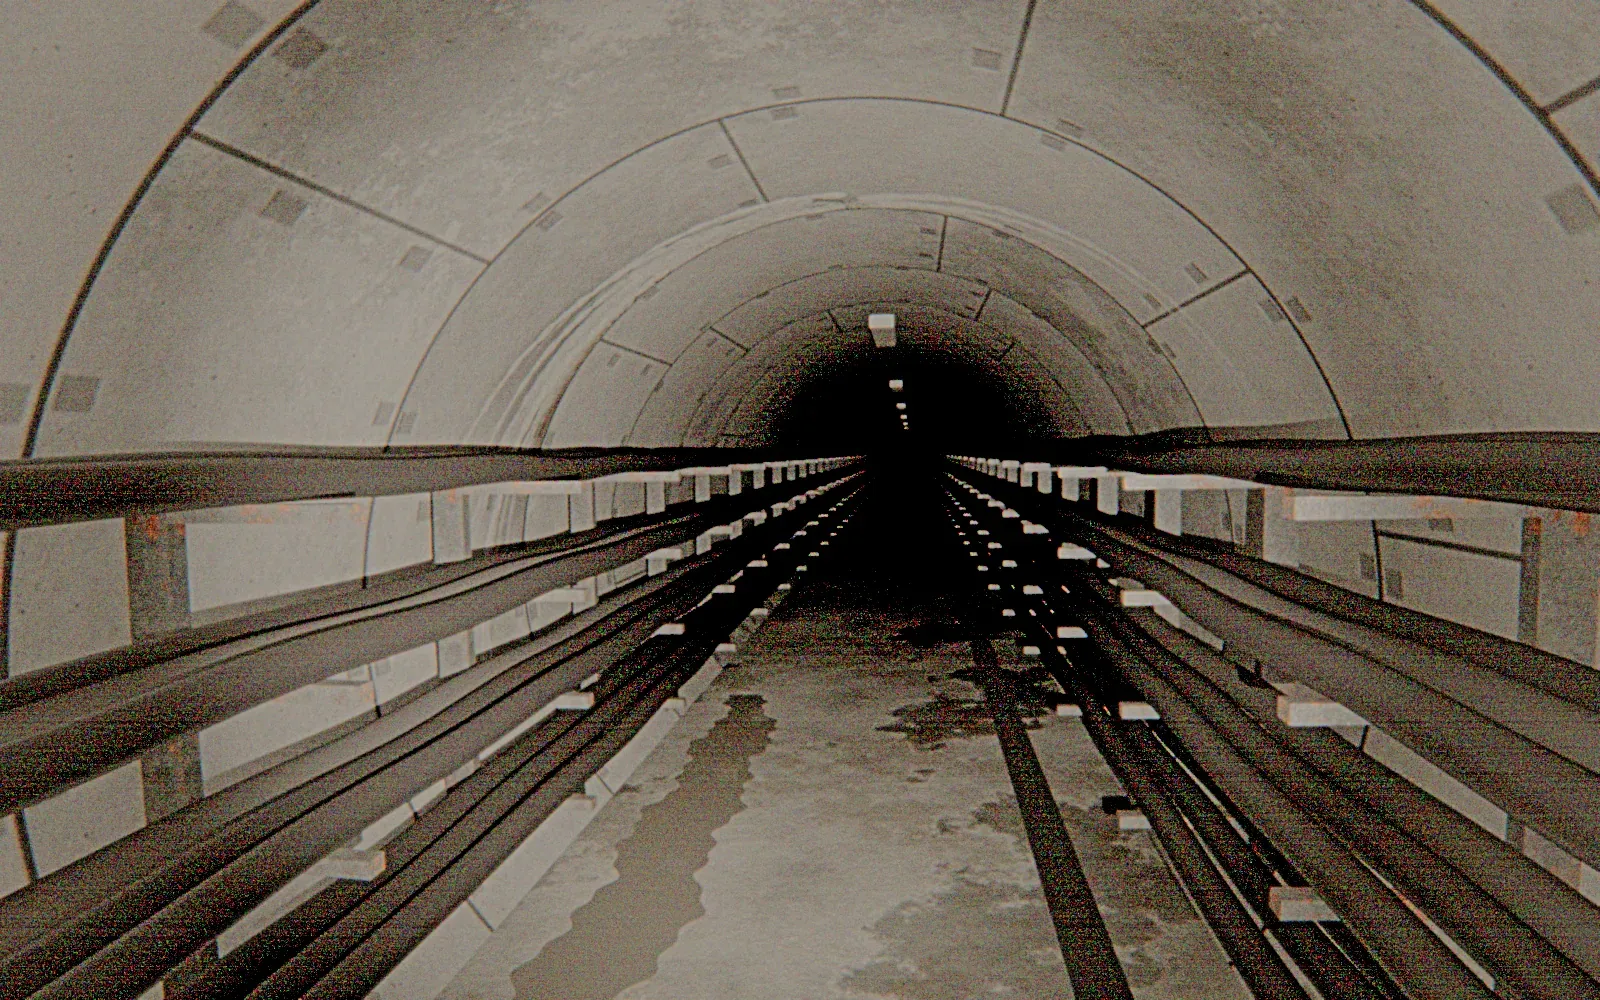
CGで再現した暗所の点検シーン(カメラの感度とノイズをシミュレーション)に、SD-Retinex を既定のパラメータのまま適用しました。スライダーで処理前後を比較できます。画像は Web 表示用に圧縮しています。
04Benchmark
公開ベンチマークでの評価
低照度画像の代表的な公開ベンチマーク LOL(評価用15組)で、すべての手法を同じ評価コードで採点しました。SD-Retinex は、評価した学習不要手法の中で PSNR・色差・処理時間のすべてで最良です。さらに学習も GPU も使わずに、深層学習モデル Zero-DCE と SCI を PSNR と色差で上回っています。
PSNR
16.47dB
評価した学習不要手法で最高
色差 ΔE00
15.90
評価した学習不要手法で最小
処理速度(18.41 ms/枚)
54FPS
評価した学習不要手法で最速
| 手法 | PSNR (dB) ↑ | 色差 ΔE00 ↓ | 処理時間 (ms/枚) ↓ |
|---|---|---|---|
| 処理なし | |||
| 入力(処理なし) | — | ||
| 学習不要・CPU | |||
| SSR | 151.01 | ||
| MSR | 604.31 | ||
| LIME-like | 31.84 | ||
| XCR | 24.36 | ||
| SD-Retinex | 18.41 | ||
| 学習済み深層モデル(ゼロリファレンス型) | |||
| Zero-DCE | GPU | ||
| SCI | GPU | ||
出典: T. Okugawa, “SD-Retinex: A Stable Retinex Method for Low-Light Image Enhancement Designed Around the Sigmoid Derivative,” Zenodo, 2026(表II)。SSR・MSR・LIME-like はリポジトリに収録した実装で、LIME-like はガウシアン平滑で照明を推定する簡略版の LIME です。処理時間は AMD Ryzen 7 8840U・Windows 11・Python 3.11・OpenCV 4.13・1スレッド・600×400、ウォームアップを除く7回の中央値で、この表の中での比較用です。Zero-DCE・SCI は学習済みモデルを GPU(Google Colab)で実行し、同じ評価コードで採点しました。SSIM・LPIPS・NIQE を含む全指標とペア学習の深層モデルとの比較は、論文に掲載しています。
3つのデータセットで一貫して向上
公開されている3つのペアデータセットすべてで、先行手法 XCR から PSNR・SSIM・色差が向上しています(論文 表III)。
| データセット | 手法 | PSNR (dB) ↑ | SSIM ↑ | ΔE00 ↓ |
|---|---|---|---|---|
| LOL eval1515 組 | XCR | 9.83 | 0.403 | 30.91 |
| SD-Retinex | 16.47 | 0.487 | 15.90 | |
| LOL our485 サブセット100 組 | XCR | 8.13 | 0.308 | 35.66 |
| SD-Retinex | 14.60 | 0.396 | 19.39 | |
| BrighteningTrain100 組 | XCR | 15.00 | 0.688 | 17.60 |
| SD-Retinex | 17.14 | 0.756 | 12.32 |
05Lineage
研究の歩み
Beaconの技術は、2025年から続く一連の研究から生まれました。
2025.11
FSSR
Jxiv
高速な Single-Scale Retinex を提案し、低照度環境でのリアルタイム骨格検出の性能を評価。
DOI: 10.51094/jxiv.1897(新しいタブで開きます)2025.11
XCR
Jxiv
複素指数関数から解析的に導いた分離型カーネルで照明を推定する Retinex 手法。GPUを使わずCPUのみで 1080p 動画を平均 15.32 FPS で処理(Snapdragon X 搭載PCでの計測)。
DOI: 10.51094/jxiv.1961(新しいタブで開きます)2026.06
SD-Retinex
Zenodo
シグモイド関数の導関数を設計原理とし、極を持たない実軸カーネルと有界なトーンマップで、学習不要・CPUのみの安定した低照度画像強調を実現。LOL eval15 で、評価した学習不要手法の中で最高の PSNR と最小の色差を記録。
DOI: 10.5281/zenodo.20945211(新しいタブで開きます)
Open Research
コードも評価結果も、公開しています。
参照実装のコードは MIT ライセンス、図表と指標データは CC BY 4.0 で公開しています。評価コードも含めて第三者が結果を再現できることが、私たちの技術の信頼の土台です。
既定のパラメータ(12項目)
すべての既定値は設計原理から事前に固定しており、テスト画像を使った調整はしていません。
| 記号 | 役割 | 既定値 |
|---|---|---|
a | カーネルの傾き | 0.5 |
N | カーネルの半径 | 20 |
β | 照明補正の強さ | 0.6 |
k_base | 全体のコントラスト | 1.4 |
c | シグモイドの中心 | −1.0 |
φ_min, φ_max | 正規化の基準点(黒・白) | −8, 2 |
w | ノイズ推定の窓 | 7 |
σ_noise | ノイズの尺度 | 0.04 |
p | 減衰の鋭さ | 2 |
s_sat | 彩度 | 0.8 |
ε₀ | 照明の下限 | 10⁻³ |
ε_c | 輝度の下限 | 10⁻⁴ |
引用(BibTeX)
@misc{okugawa2026sdretinex,
  author    = {Okugawa, Toma},
  title     = {{SD-Retinex}: A Stable Retinex Method for Low-Light Image Enhancement Designed Around the Sigmoid Derivative},
  year      = {2026},
  publisher = {Zenodo},
  doi       = {10.5281/zenodo.20945211},
  url       = {https://doi.org/10.5281/zenodo.20945211}
}Product
Beacon ソフトウェア
SD-Retinex を核に、暗所の点検映像を「見る」から「見つけて説明する」へ。現場のPCで動く点検支援ソフトウェアを開発しています。
開発中
完全オフライン
インターネットに接続せず、エアギャップ環境でも動作します。
既存のPCで動作
GPUなしで、いま使っているPCで動く設計です。
ハードウェアを選ばない
カメラ・ドローン・ROV・過去の映像まで、撮影機材を問いません。
日本語で問いかけ
「錆はある?」と尋ねると、異常候補と根拠を示す機能を開発しています。